Sasagot kami sa iyo sa loob ng 24 na oras pagkatapos matanggap ang pagtatanong sa mga araw ng trabaho.


Ang CKT Pneumatic ay itinatag noong 2002 at opisyal na nagrehistro ng tatak na CKT noong 2005.
Pananagutan ang muling pagpapasigla ng pambansang industriya.
Ibigay sa iyo ang pinakabagong balita tungkol sa kumpanya at industriya.
Pananagutan ang muling pagpapasigla ng pambansang industriya.
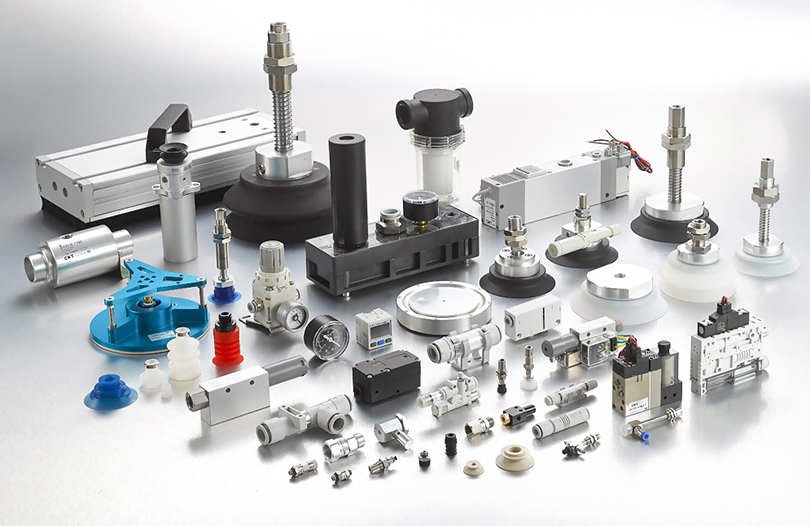
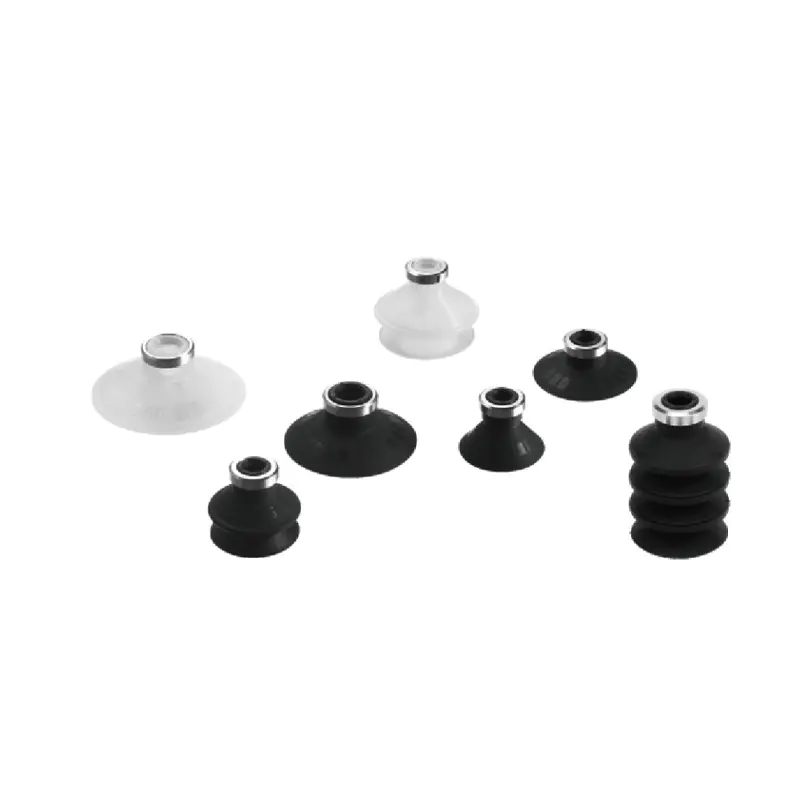
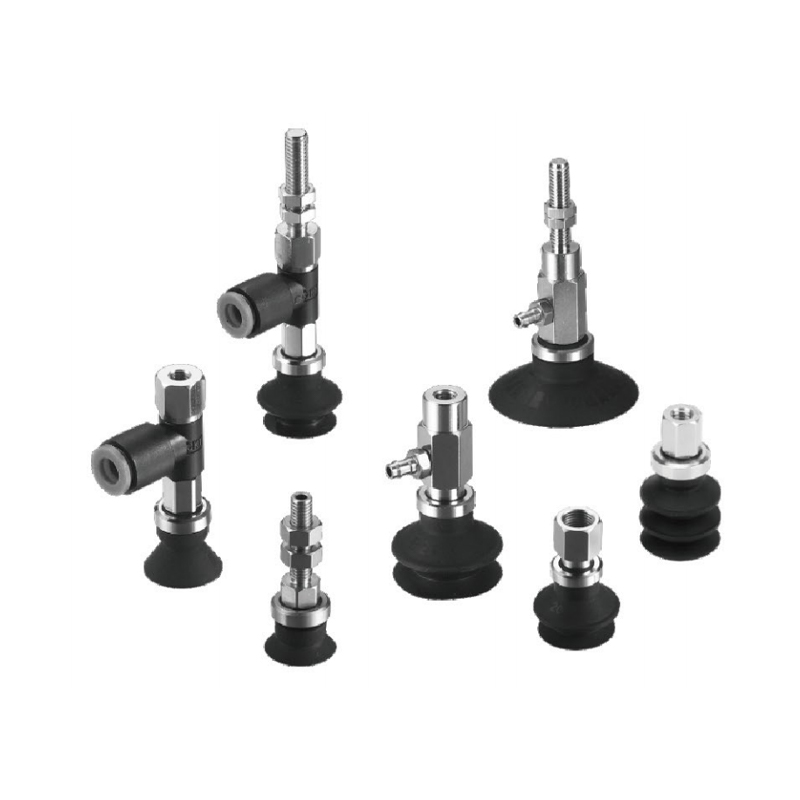
Ang ZP series na vacuum suction cup na may locking ring ay nagsasama ng mga adapter at buffer bracket upang bumuo ng pinagsamang solusyon sa larangan ng pneumatic gripping. Ang core ay nakasalalay sa espesyal na sealing at locking structure na isinama sa suction cup body, na idinisenyo upang i-optimize ang pagiging maaasahan at pagpapanatili ng vacuum formation. Ang adapter assembly ay nagsisilbing pangunahing transition, na walang putol na nagkokonekta sa suction cup body sa downstream pneumatic system at actuator. Ang tumutugmang buffer bracket na istraktura ay nakatutok sa epektibong pamamahala ng mga contact impact load at biglaang mekanikal na pagpapadaloy sa mga dynamic na sitwasyon ng aplikasyon, na nagbibigay ng kinakailangang mechanical buffering at posture stability support para sa buong gripping end. Nakatuon ang kumbinasyong disenyo na ito sa pagpapabuti ng komprehensibong pagiging maaasahan ng mga gripping action at equipment adaptation tolerance sa automated pneumatic handling, lalo na sa mga kondisyon sa pagtatrabaho na nangangailangan ng vacuum maintenance stability at contact impact.
Ang mga pangunahing tampok ay makikita sa:
Pinagsamang sealing at locking: Ang disenyo ng core sealing structure ng suction cup body ay nakatuon sa pagpapabuti ng pagiging maaasahan ng vacuum formation at pagpapanatili.
Seamless transition connection: Nakatuon ang adapter assembly sa pagtiyak ng mahusay, stable na koneksyon at fluid conduction sa pagitan ng suction cup at ng pneumatic system at actuator.
Dynamic na pamamahala ng pagkarga: Ang istraktura ng buffer bracket ay nakatuon sa pagsipsip ng epekto sa pakikipag-ugnay at pag-stabilize ng postura ng dulo upang umangkop sa mga dynamic na pangangailangan ng aplikasyon.
Pinahusay na pangkalahatang pagiging maaasahan: Ang pinagsamang disenyo ay nagpapahusay sa pangkalahatang pagganap sa mga linya ng produksyon ng pneumatic na nangangailangan ng vacuum stability at proteksyon sa epekto.
Naaangkop sa: Mga application ng pneumatic automation na may mataas na mga kinakailangan para sa pagiging maaasahan ng vacuum gripping, katatagan ng resistensya sa epekto at kaginhawaan sa pagsasama ng system.
Ang pagpili ay nagmumula sa tiwala, at ang pakikipagtulungan ay nagmumula sa katapatan.
Oo, maaari kaming bumuo at gumawa ng mga produkto ayon sa mga guhit o sample na ibinigay ng mga customer.
Una sa lahat, gagawin namin ang inspeksyon pagkatapos ng bawat proseso. Para sa mga natapos na produkto, gagawin namin ang 100% na inspeksyon ayon sa mga kinakailangan ng mga customer at ang internasyonal na pamantayan.
Ang aming mga produkto ay pangunahing ini-export sa Germany, United States, Denmark at higit sa isang dosenang bansa sa Europe at North America
Inaalok namin ang lahat ng aming mga produkto at mga serbisyo sa mga internasyonal na pamantayan.
